
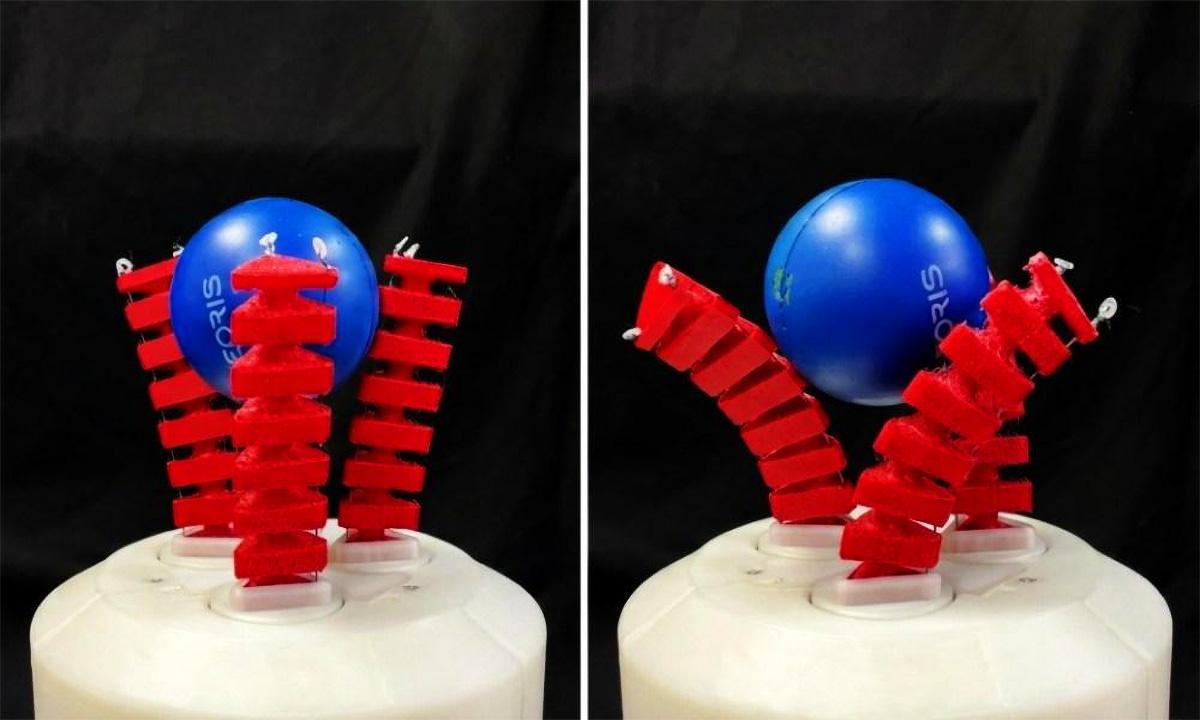
নাভারের পাবলিক ইউনিভার্সিটি (ইউপিএনএ) এবং মাদ্রিদের কার্লোস থ্রি ইউনিভার্সিটি (ইউসি৩এম)-এর গবেষকদের একটি দল এমন একটি নরম রোবোটিক গ্রিপার উন্মোচন করেছে যা কেবল বস্তু আঁকড়ে ধরার চেয়েও বেশি কিছু করতে পারে। এই সিস্টেমটি বস্তুগুলোকে না ছেড়েই বা পুনরায় ধরার জন্য কোনো তলের উপর না রেখেই সেগুলোকে গড়াতে এবং আঙ্গুলের মধ্যে সেগুলোর দিক পরিবর্তন করতে পারে। ইন-হ্যান্ড ম্যানিপুলেশন নামে পরিচিত এই নিপুণতা, এই ধরনের যন্ত্রে এখনও বিরল।
এই উদ্ভাবনটির লক্ষ্য একটি চিরাচরিত সীমাবদ্ধতা দূর করা। নরম নখের নমনীয়তা সেগুলোকে বিভিন্ন আকার, আকৃতি এবং দৃঢ়তার সাথে খাপ খাইয়ে নিতে সাহায্য করে, কিন্তু কোনো কিছু ধরার পর সূক্ষ্ম নড়াচড়া করা প্রায়শই কঠিন হয়ে পড়ে। গবেষকরা তাদের গবেষণার ফলাফল ‘বায়োইন্সপিরেশন অ্যান্ড বায়োমিমেটিকস’ নামক বৈজ্ঞানিক জার্নালে প্রকাশ করেছেন , যেখানে তারা এই চালনার ক্ষমতা বাড়ানোর জন্য পরিকল্পিত একটি স্থাপত্যের বর্ণনা দিয়েছেন।
তিন আঙুলের নকশা এবং সমন্বিত নড়াচড়া
গ্রিপারটি তিনটি নরম আঙুল দিয়ে গঠিত, যার প্রতিটির তিনটি ডিগ্রি অফ ফ্রিডম রয়েছে । বাঁকানোর পাশাপাশি, এগুলো নিজেদের অক্ষের উপর ঘুরতেও পারে। এই নড়াচড়াগুলোর সমন্বয়ের মাধ্যমে, যন্ত্রটি বস্তুটিকে আঁকড়ে থাকা অবস্থাতেই অবিরাম ঘোরার সুযোগ করে দেয়। এর মূল ধারণাটি হলো এমন দুটি কাজকে আলাদা করা, যা অনেক নমনীয় সিস্টেমে একে অপরের সাথে সংযুক্ত থাকে: কোনো একটি বস্তুকে আঙুল দিয়ে আঁকড়ে ধরা এবং তারপর সেটির অবস্থান পরিবর্তন করা।
গবেষকরা এই ফলাফলকে দৈনন্দিন অঙ্গভঙ্গির সাথে তুলনা করেন। এটি অনেকটা জারটি নিচে না রেখে হাতে ঘুরিয়ে তার লেবেল পড়ার মতো , অথবা লাইট বাল্ব খোলার মতো। একজন মানুষের জন্য এটি প্রায় স্বয়ংক্রিয়; কিন্তু একটি নরম রোবটের ক্ষেত্রে, এর জন্য আঁকড়ে ধরার শক্তি, আপেক্ষিক সরণ এবং এমন সব উপাদানের বিকৃতি নিয়ন্ত্রণ করতে হয়, যা একটি প্রচলিত অনমনীয় জোড়ের মতো আচরণ করে না।
দলটি মানুষের হাতের অনুকরণ করার চেষ্টা করছে না, বরং যন্ত্রটিকে দৈনন্দিন ব্যবহৃত হস্তচালনার কিছু দক্ষতা দিতে চাইছে । বাস্তবে, এর ফলে নতুন করে কোনো কিছু ধরার প্রক্রিয়া শুরু না করেই ব্যবহারের আগে কোনো বস্তুকে নতুন করে সাজানো, ভিন্ন অবস্থানে রাখা, বা পরবর্তী কাজের জন্য প্রস্তুত করা যায়।
আবেদন, পরীক্ষা এবং অর্থায়ন
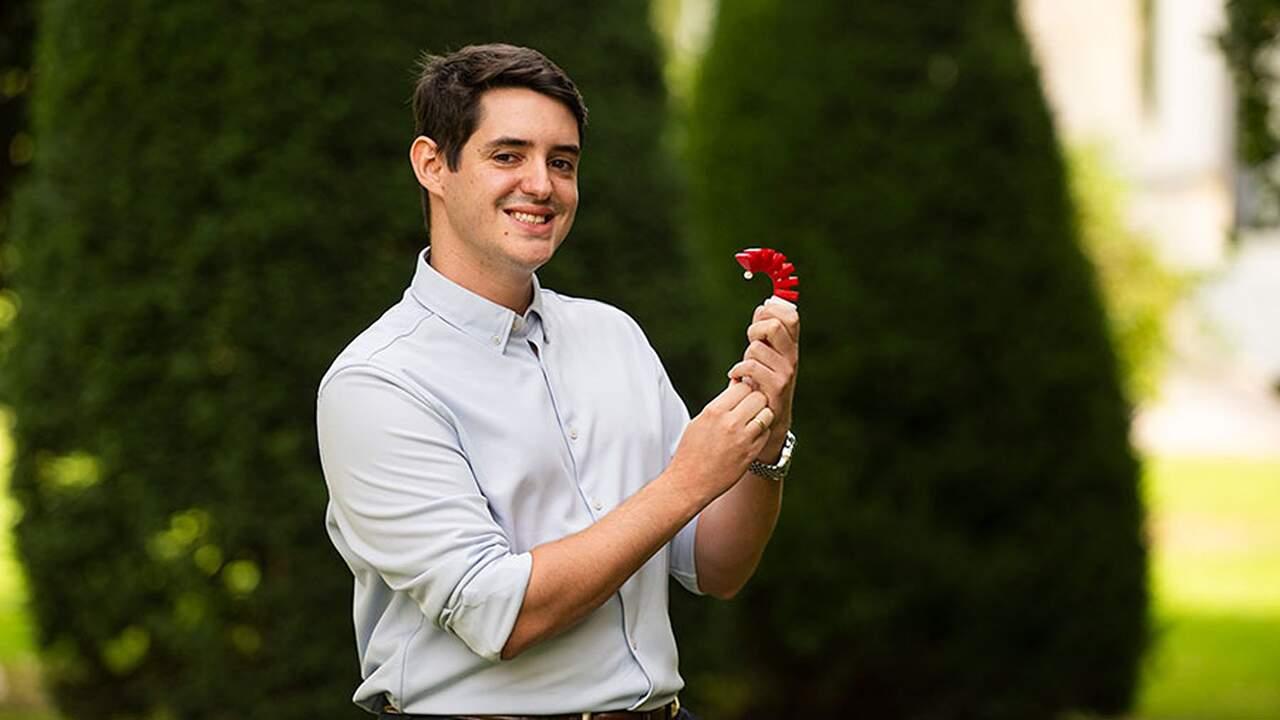
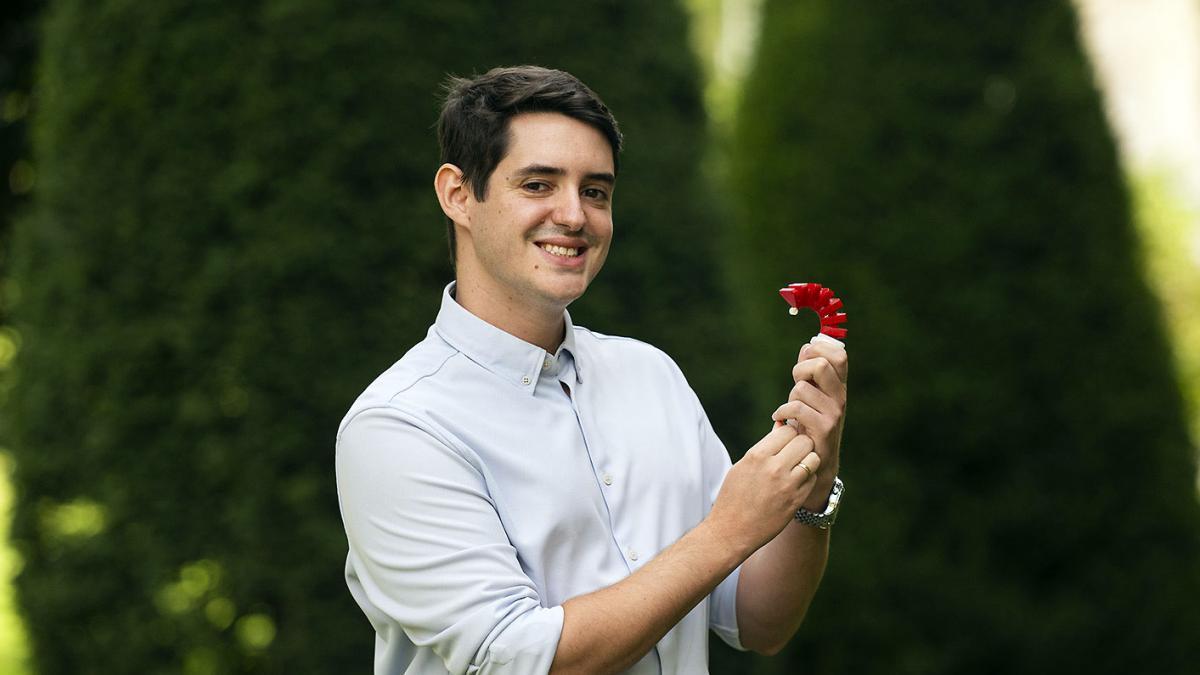
ডিজাইনটি মডিউলারও বটে। এর তিনটি আঙুলের প্রতিটি আলাদাভাবে জোড়া লাগানো ও খোলা যায় , ফলে পুরো নখরটি না পাল্টেই ক্ষতিগ্রস্ত অংশটি প্রতিস্থাপন করা সম্ভব। এই বৈশিষ্ট্যটি বিভিন্ন বিন্যাস নিয়ে পরীক্ষা-নিরীক্ষার সুযোগ করে দেয় এবং ভবিষ্যতের উন্নয়নে রক্ষণাবেক্ষণকে সহজ করে তুলতে পারে।
পরীক্ষা চলাকালীন গবেষকরা বিভিন্ন ধরনের বস্তু ব্যবহার করেছিলেন: একটি জলের বোতল, একটি বালতি, এক প্যাকেট টিস্যু, একটি ফিজেট স্পিনার, একটি থ্রিডি-প্রিন্টেড মূর্তি, একটি রাবারের হাঁস, কয়েকটি নরম পুতুল, একটি স্ক্রুড্রাইভার এবং একটি কৃত্রিম গোলাপ । বিভিন্ন আকার, আকৃতি এবং দৃঢ়তার বস্তুগুলোকে ধরে, এবং প্রথমে মুঠো না ছেড়েই সেগুলোকে ঘোরানোর জন্য একই কৌশল ব্যবহার করা হয়েছিল।
সম্ভাব্য প্রয়োগক্ষেত্রগুলোর মধ্যে এমন সব কাজ অন্তর্ভুক্ত যেখানে একটি রোবটকে কোনো বস্তু ছেড়ে দিয়ে পুনরায় না ধরেই সেটির ওপর তার আঁকড়ে ধরা অবস্থান পরিবর্তন করতে হয়। উদাহরণস্বরূপ, সংযোজনের আগে কোনো যন্ত্রাংশকে সঠিক দিকে স্থাপন করা , ভঙ্গুর বা অনিয়মিত আকারের পণ্য পরিচালনা করা, অর্ডার বাছাই করা, পরীক্ষাগারের উপকরণ প্রস্তুত করা, অথবা আকৃতি পরিবর্তনকারী জিনিস নিয়ে কাজ করা। উল্লিখিত ক্ষেত্রগুলোর মধ্যে রয়েছে খাদ্য, সরবরাহ ব্যবস্থা, পরীক্ষাগার, উৎপাদন এবং সহায়ক রোবটিক্স।
সহযোগী রোবোটিক্স হলো আরেকটি ক্ষেত্র যেখানে এই পদ্ধতিটি কার্যকর । মানুষ ও যন্ত্রের ব্যবহৃত স্থানগুলিতে, সফট সিস্টেমগুলি একটি প্রচলিত শিল্প সেলের তুলনায় কম কাঠামোগত পরিবেশে শারীরিকভাবে নিজেদের মানিয়ে নিতে পারে। গ্রিপারের মধ্যেই কোনো বস্তুকে পুনরায় বিন্যস্ত করার ক্ষমতা, একটিমাত্র গ্রাসের মাধ্যমে সম্পন্ন করা যায় এমন কাজের পরিধিকে প্রসারিত করে।
এই প্রকল্পটি বিজ্ঞান, উদ্ভাবন ও বিশ্ববিদ্যালয় মন্ত্রণালয় কর্তৃক প্রচারিত ADAPTA ও SIROCO প্রকল্প এবং ইউরোপীয় ইউনিয়নের ERDF তহবিল দ্বারা অর্থায়ন করা হয়েছিল। এই গবেষণার লেখকগণ হলেন নাভারে পাবলিক ইউনিভার্সিটি (UPNA)-এর কার্লোস রেলানো গিবের্ট এবং মাদ্রিদের কার্লোস III ইউনিভার্সিটি (UC3M)-এর রোবোটিক্স ল্যাবের আলবার্তো রদ্রিগেজ-সানজ, লিসবেথ মেনা ও কনসেপসিওন এ. মোঞ্জে।
অনমনীয় শিল্প রোবটগুলোর বিপরীতে, যাদের সাধারণত আগে থেকেই জানতে হয় তারা কী তুলবে তার সঠিক জ্যামিতিক গঠন, নরম রোবটগুলো স্পর্শের সাথে আরও বেশি অভিযোজনযোগ্যতা প্রদান করে। এটি দৃষ্টিশক্তি, নিয়ন্ত্রণ এবং পরিকল্পনার প্রয়োজনীয়তাকে পুরোপুরি দূর করে না, কিন্তু এটি একটি নির্দিষ্ট আকারের উপর নির্ভরতা কমায় এবং ভঙ্গুর বা অপ্রত্যাশিত বস্তুগুলোকে আরও বেশি নিরাপত্তার সাথে পরিচালনা করার সুযোগ করে দেয়।
এই অগ্রগতিটি এখনও পরীক্ষামূলক গবেষণা পর্যায়ে রয়েছে। পরীক্ষাগুলি প্রমাণ করে যে এই স্থাপত্যটি পরীক্ষিত বস্তুগুলির ক্ষেত্রে কাজ করে, যদিও বাস্তব উৎপাদন লাইনে এর বাস্তবায়ন চক্রের গতি, পুনরাবৃত্তিযোগ্যতা, রক্ষণাবেক্ষণ এবং অন্যান্য সিস্টেমের সাথে সমন্বয়ের মতো বিষয়গুলির উপর নির্ভর করবে। যদি যান্ত্রিক সরলতা বিসর্জন না দিয়ে এই শর্তগুলি পূরণ করা যায়, তবে গ্রিপারের ভেতরের চালনা এমন সব কাজে সহায়ক ক্রিয়াকলাপগুলি দূর করতে পারে, যেগুলিতে বর্তমানে বস্তুকে ছেড়ে দেওয়া, পুনঃস্থাপন করা এবং পুনরায় আঁকড়ে ধরার প্রয়োজন হয়।